


 4008-622-911


再刷世界纪录!“九章三号”光量子计算原型机研制成功
中国光量子计算机最新进展 量子计算机发展历程 小结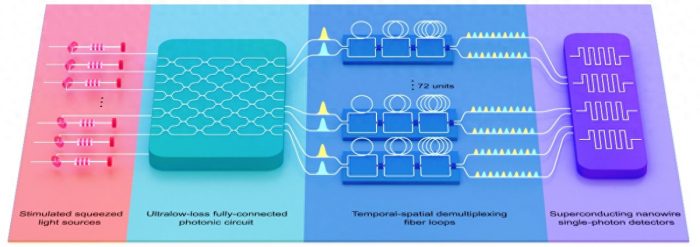
推荐产品+


相关推荐
-
-
赛灵思XC4VLX25-10FFG668I可编程芯片的参数、功能特点及应用领域
XC4VLX25-10FFG668I是AMD(原Xilinx赛灵思)Virtex-4 LX系列的工业级高性能FPGA,属于经典成熟的中规模现场可编程门阵列,专为高可靠、强实时的复杂数字逻辑处理场景设计,目前仍在工业、通信等领域长期稳定供货。一、核心中文参数产品定位:Virtex-4 LX系列工业级现场可编程门阵列(FPGA)品牌归属:AMD(原Xilinx赛灵思)逻辑资源:24192个逻辑单元(约等效25万门规模),2688个可配置逻辑块(CLB)存储资源:总嵌入式RAM容量1327104bit(约1.3Mbit),可灵活配置为块RAM、分布式RAM或FIFO缓存I/O资源:最多448个用户可编程I/O引脚,支持多种工业级电平标准供电规格:核心电压1.14V~1.26V,I/O电压支持3.3V/2.5V等主流电平标准性能等级:-1速度等级,最高内部运行时钟频率可达333MHz封装规格:668引脚FCBGA细间距球栅阵列封装,外形尺寸27mm×27mm温区规格:工业级宽温设计,工作温度覆盖-40℃~+100℃配置特性:同时支持易失性与非易失性双模式配置存储,支持远程动态重配置二、核心功能特点中规模高可靠并行处理能力Virtex-4系列成熟工艺架构,2.4万余逻辑单元可实现复杂数字逻辑全并行运算,333MHz最高主频下可稳定完成多通道高速数据实时处理,完全规避通用MCU/CPU串行处理的性能瓶颈。超大片内缓存灵活配置1.3Mbit大容量嵌入式块RAM,可灵活配置为多通道深度FIFO、高速数据缓存、自定义双端口RAM,无需外挂高速SRAM即可实现高带宽数据缓冲,大幅简化高速数据采集系统外围电路。工业级强环境适应性668引脚FCBGA高可靠封装,全工业宽温区运行,内置完善的ESD防护与电磁兼容设计,可在工业强电磁干扰、宽温复杂工况下长期稳定运行,是高可靠工业场景的经典成熟FPGA型号。灵活双模式重配置能力同时支持易失性与非易失性双模式配置存储,支持远程在线动态重配置,可在不更换硬件的情况下在线更新逻辑功能,大幅提升设备功能迭代灵活性,适配需要现场升级的工业场景。丰富工业接口原生支持原生支持多种工业级电平标准与高速串行接口协议,可直接对接工业总线、高速ADC/DAC、通信物理层芯片,无需额外电平转换芯片即可搭建完整的高速数字信号处理系统。三、典型应用领域通信设备:工业通信协议网关、高速数据交换板卡、无线通信基带信号预处理单元工业自动化:多轴运动控制器、高速机器视觉图像处理单元、工业实时数据采集系统测试测量仪器:高速逻辑分析仪、频谱分析仪前端信号处理模块、高精度信号发生器航空航天与军工:高可靠机载数字信号处理单元、弹载/星载低复杂度控制逻辑模块各类需要中规模并行数字逻辑处理、高可靠工业级运行的嵌入式系统场景如果贵司有芯片采购需求、BOM表配单、芯片样品测试请联系客服:18926003197.
-

-
技术干货!使用FPGA实现一个直流有刷电机控制器
本篇文章将介绍如何使用FPGA实现一个直流有刷电机控制器,主要包括 速度控制 和 角度控制(好像在无刷电机控制中,习惯将其称为环,即速度环 和 角度环(位置环))。因此这是一个闭环系统,需要得到系统的反馈,实时得到电机的转速和角度,所以需要上篇中编码器模块的输出,作为控制器的反馈,通过PID进行调节。二、控制器框图设计在做设计之前,最好先将功能明确下来,然后绘制简单的流程框图,当然这里先将程序实现完了之后,再绘制的流程框图 ̄□ ̄||,框图如下,主要由三大模块组成(控制姿态就不包括在里面了),角度、速度和PID模块,下面将一一介绍各个模块的具体细节。三、PID模块PID的原理在之前的文章中有提到过,就不再继续提起了,本次实现的方式方式和之前实现的方式一样,将PID系数扩大100倍取整,然后相乘,将得到的结果再右移7位 加速 右移 9位,约等于除以了100。四、速度控制器速度控制器里面主要做期望速度的输出和电机运动方向切换的控制。期望速度主要由外部输入和方向切换来控制,如果说需要进行方向切换的话,为了保护电机,不能立马进行电机的转向,而要等待速度降低到安全速度后,再进行方向切换。所以如果电机不需要转向,那么期望速度就是外部设置的速度。如果需要转向的话,先将期望速度设置为0,待速度降低到安全速度后,例如5RPM,就切换方向 和 将期望速度设置为外部设置的速度。module controller_Speed_loop( input sys_clk_i , //时钟输入 input sys_rst_n_i , //复位输入 input c_speed_loop_en_i , //速度环使能信号 input motor_spin_dir_i , //设置旋转方向 input[15:0] motor_rpm_set_i , //设置速度 input encoder_direction_i , //电机实际的运动方向 input[15:0] encoder_speed_i , //编码器速度 output reg c_speed_loop_dir_o , //速度环方向输出 output reg[15:0] c_speed_loop_rmp_o //速度环RPM输出);五、角度控制器控制过程和速度控制过程一样,将当前角度值和期望角度值输入角度PID进行计算,然后将计算后的结果输入到速度PID进行计算,得到PWM的变化值。这一控制回路是比较简单的,如果说需要在角度旋转的时候,还需要对速度进行控制的话,就会复杂一点点(串级),等后面有需求了再进行实现。六、小结本次实现的控制器 和 上次实现的 编码器,共同组成了一个简单的电机控制器,可用于对电机的速度 和 角度进行控制。top层的控制信号如下,在速度模式下,只需要设置rmp的值,电机就可以进行转动,而在角度模式下,需要先设置旋转的角度值,然后在使能角度旋转,电机就会旋转对应的角度后,停止。//控制信号 .motor_mode_set_i ( motor_mode_set ), //设置电机模式 2b00 = 速度模式 2b01 = 角度模式 .motor_spin_dir_i ( motor_spin_dir ), //电机运动方向控制 1b0 正向 1b1 反向 .motor_rpm_set_i ( motor_rpm_set ), //设置电机转速 RPM .motor_acc_set_i ( motor_acc_set ), //设置电机加速度 .motor_angle_en_i ( motor_angle_en ), //角度旋转使能 .motor_angle_ack_o ( motor_angle_ack ), //角度旋转应答 .motor_angle_set_i ( motor_angle_set ), //设置电机旋转角度
 哦! 它是空的。